


斯坦德深入探索汽车零部件行业 连接智能柔性物流新模式
随着工业4.0时代的到来,以及人工成本逐年提高,世界上规模最大的产业之一&"&"汽车制造业也面临着智能化的改革与升级。
汽车制造所提出的高标准、高质量和高效率要求,都对汽车制造业提出了更高的挑战,对于先进自动化设备的需求日益突出。汽车零部件行业紧跟汽车工业,使用机器人技术作为提升质量和生产柔性的手段,以满足用户的需求。
GGII数据显示,2017年中国汽车整车领域采购工业机器人数量为3.52万台,汽车零部件采购工业机器人数量为1.00万台,此数据与全球整体占比水平上存在差距大,仍有很大提升空间。
汽车零部件产业具有关联度高、综合性强、零部件数量多、附加值大等特点,但在产线转型升级方面还处于探索阶段,零部件散乱、仓储能力不足、供货周期紧、供给生产车间的在制品输送路线繁忙、人力搬运效率低等痛点有待解决。这对AGV在产线上的应用提出了更高要求。
特别是汽车零部件场景环境变化大,部分区域甚至频繁出现100%的变化,这对基于先验地图的定位技术提出了很大挑战,业内一般激光AGV无法在定位稳定性与精度上满足工业使用要求。
面对这一行业痛点,斯坦德基于自主研发的多机地图自主更新与精准定位技术,开发了Oasis系列机器人,不仅能发现并自主学习环境变化,还能够在变化场景中保持非常高的定位精度。同时,每一台AGV小车还能把当前学习的结果更新到其它小车内,保持多台车共享更新数据,提升了多机协作的效率与稳定性。
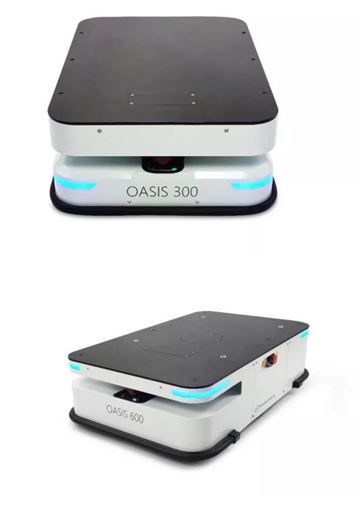
具体来看,Oasis系列机器人在汽车零部件领域应用中有三大技术创新亮点:
第一,当场景环境动态变化时,该技术能够感知到环境的变化而保证定位精度不受影响。
由于先验地图是事先建立的,因此在AGV工作过程中如果其工作环境发生改变,AGV并不能通过先验地图获得改变后的环境信息,此为先验地图的滞后性。如果不加以考虑此类问题,则容易出现定位错误、定位丢失等问题。
该技术通过比较当前传感器(激光雷达)的信息和先验地图的信息,能够及时发现并捕捉AGV周围环境中动态变化的部分,从而保证定位精度不受影响。
第二,该技术能够自主学习环境变化的部分,并更新先验地图,保证地图的有效性。
由于场景环境动态变化后,先验地图不再能够真实地反映场景信息(即具有滞后性),如果场景是持续动态变化的,那么先验地图将在一段时间后完全失效,从而导致AGV无法工作。
通过使用该技术,AGV可以将环境中动态变化的部分及时更新到先验地图内,从而保证了地图的持续有效性。
第三,通过多机协作的方式,该技术能够共享各AGV学习的结果和更新的数据,从而避免了重复更新,也极大的提高了运行效率。
当场景中有多台AGV协同工作时,其工作场景是完全相同的,因此如果场景中出现了某些动态变化,那么所有在此场景中工作的AGV的先验地图均应该同步更新,从而避免地图重复更新或地图更新不及时等问题。
通过使用该技术,当场景中的某台AGV捕捉到环境的动态变化部分后,不仅会更新先验地图,并能够通过通信技术告知共同工作的其他AGV,从而保证所有AGV的同步学习和更新,在避免上述问题的同时,极大提高了运行效率。
目前,斯坦德Oasis系列机器人已应用于山东某汽配行业上市公司的项目中,该项目具备较高的实施难度:物料搬运信息由MES系统自动下发给FMS调度系统,需要保证信息传递的可靠性;需要保证AGV与生产线的对接精度,以及长时间运行的稳定性和可靠性;AGV运输的物料种类及型号尺寸差异很大,需要保证每种物料能稳定、准确的传输。
斯坦德设计的方案通过AGV连接立库和产线,实现热压车间原材料的自动配送以及车间生产出来的半成品的自动入库。进而实现立库和产线间的柔性自动物流,实现生产物流部分的大数据采集。
在原料仓、线边仓、生产线、成品仓当中,斯坦德通过智能移动机器人作为数据采集终端,能够实现对基础地理位置信息,如矢量地图、二维模型、传输路径、物流节点、移动机器人的实时位置,以及产品生产物流信息,如产品信息、生产数据、仓储信息、备料信息、运输人员、运输状况的采集。
智能移动机器人搭载调度系统,在满足5G通讯低时延、高带宽的特性之下,使得物流从生产、传输到仓储环节都能够全面、立体、及时的监控,从而构建出智慧化供应链体系、智慧化质量追踪体系、下游客户的公信力体系为一体的工业级物流追溯体系。
项目中,Oasis系列机器人用于实现从热压区取货工位上将半成品实箱、钢背空箱、摩擦主辅料空箱取出输送至仓库入库工位,仓库系统完成入库。
整个系统的实现是MES系统将物料搬运需求信息发送给AGV的FMS(调度系统),FMS将任务分配给指定的AGV执行,AGV完成任务后把执行的结果经FMS反馈给MES系统,完成信息的闭环。MES系统与FMS信息系统准确对接,FMS调度系统自动调配AGV执行搬运任务,AGV高效率执行任务。
本项目使用双工位辊筒Oasis600机器人8台,使用叉举升降Oasis600机器人6台,合计14台,应用场景贯穿原料仓-线边仓-生产线,覆盖厂房面积8000余平方米,替代人工28人,提高生产效率10%,ROI约为13个月,较好满足了客户需求,达成了客户计划效果。
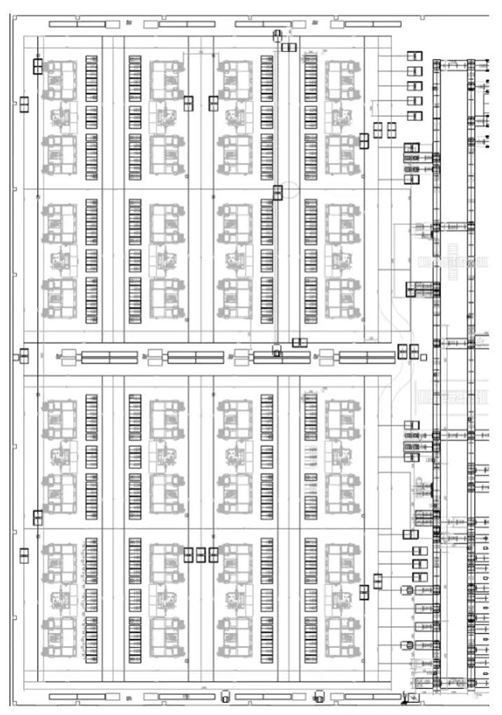
总体来看,项目实现了AGV无人的自动上下料,节省了客户的人力成本,提升了物料转运的效率,做到精准无缝对接,同时做到了高柔性、高可靠性。




 粤公网安备
44030402004701号